


Floating attitude control of underwater dredging robot based on fuzzy PID
-
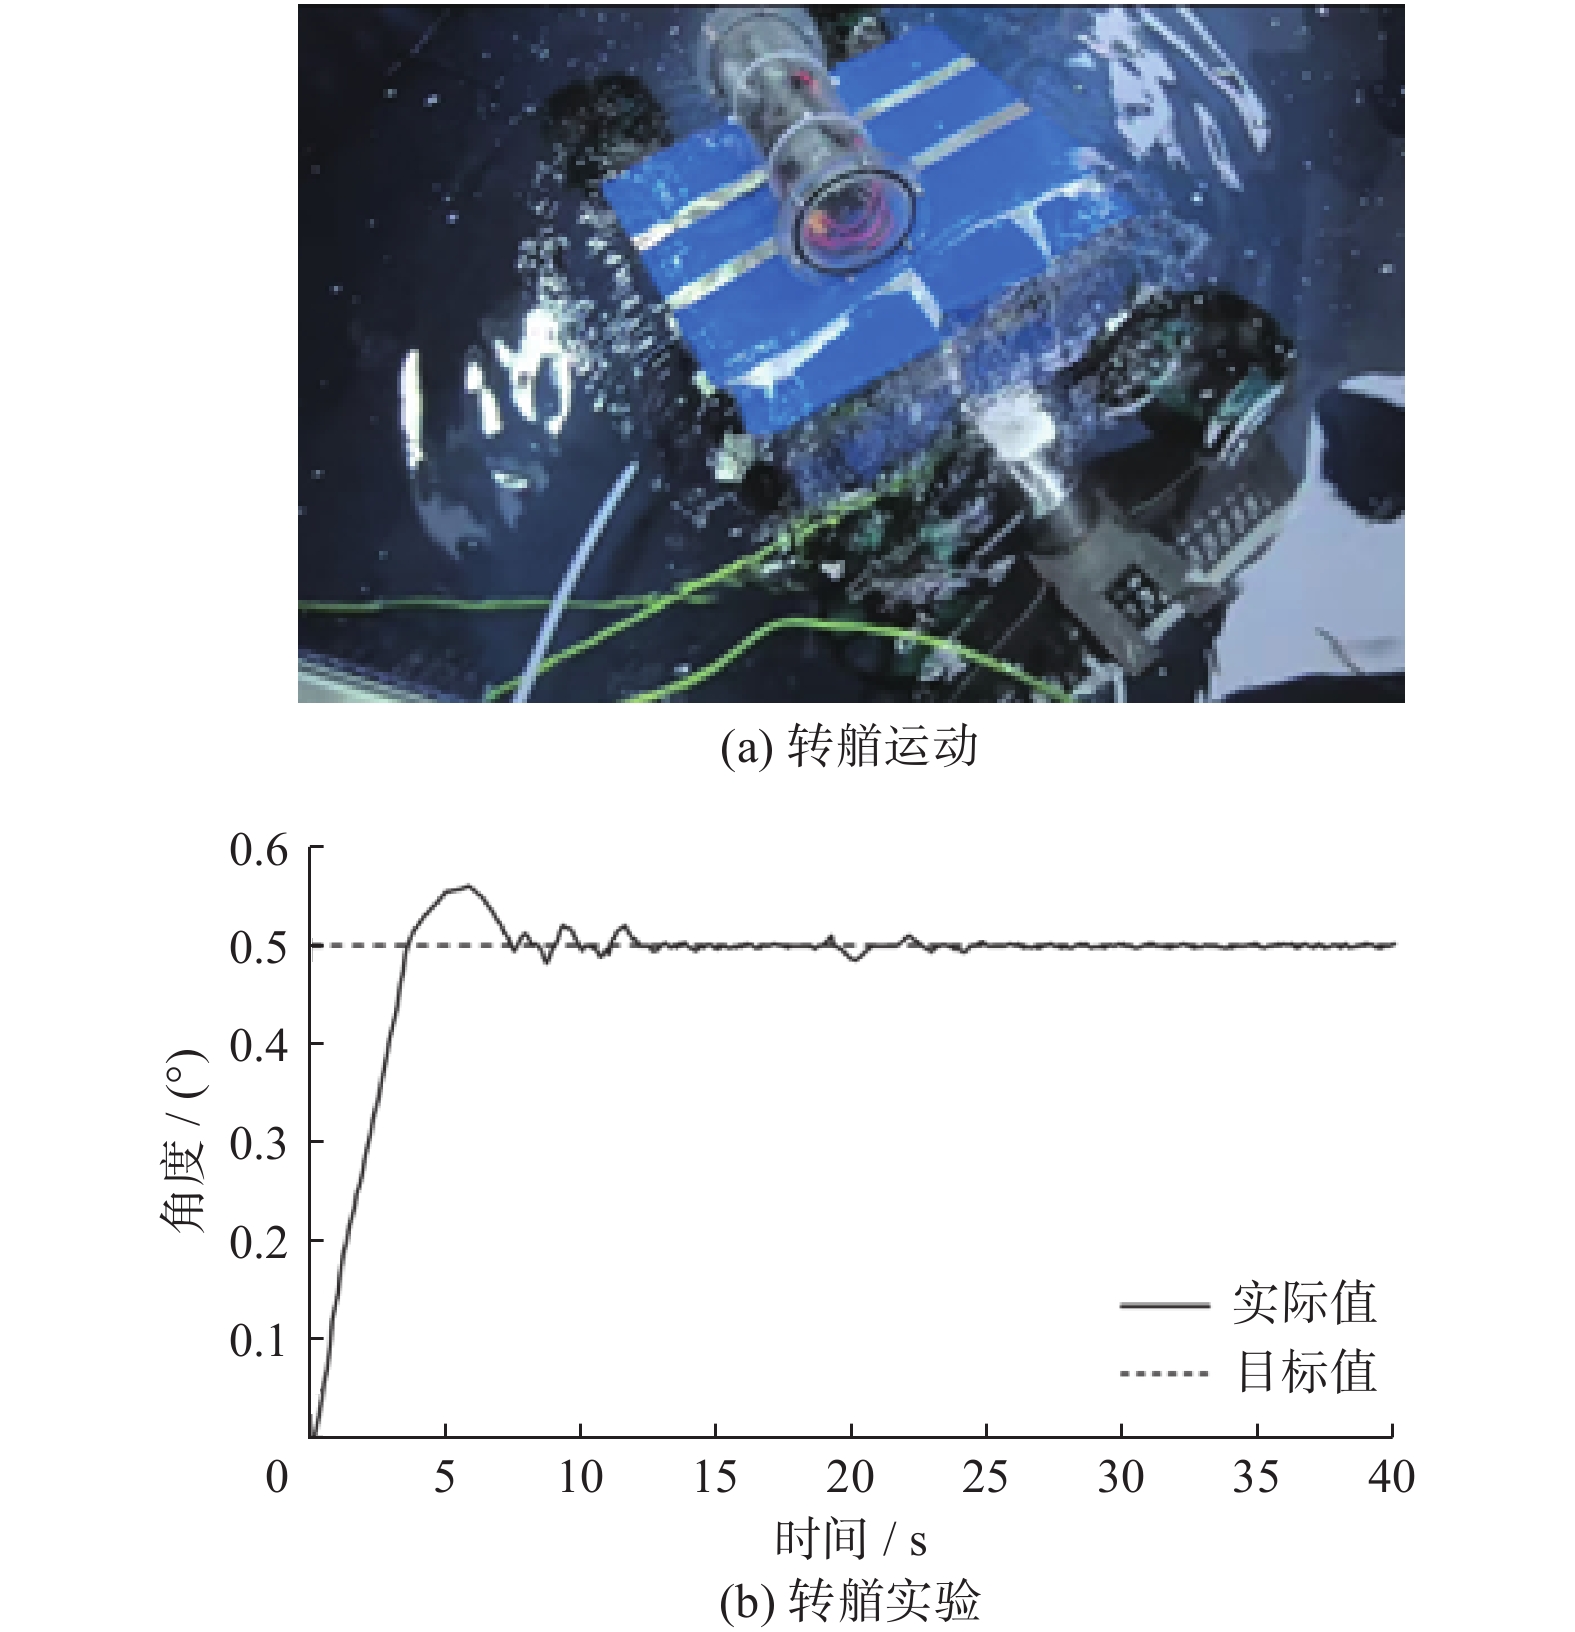
摘要: 在障碍物较多的复杂水下环境,浮游式水下清污机器人(free-swimming dredging remotely operated vehicle, FS-D-ROV)可克服普通爬行清污机器人的不足,但其水下运动姿态控制的PID调参工作量大,且在水下出现突发情况时难以快速调整姿态以保持平衡。对此提出一种结合模糊算法与传统PID控制的模糊PID控制算法用于FS-D-ROV浮游时的姿态控制,通过Matlab/Simulink开展仿真及实验验证。在转艏实验过程中,FS-D-ROV稳定后稳态误差保持在2%以内。结果表明,相较于传统PID控制,模糊PID控制在转艏控制中减少了超调量,缩短了响应时间,并有效提高了系统的运动稳定性能。研究成果可为实际工程提供有力的技术支持。Abstract: In complex underwater environments with numerous obstacles, a free-swimming dredging remotely operated vehicle (FS-D-ROV) can overcome the shortcomings of conventional crawling decontamination robots. However, during the attitude control of FS-D-ROV underwater motion, heavy workloads are required for PID parameter tuning, and it is difficult to rapidly adjust the attitude to maintain balance under sudden underwater conditions. To address these issues, a fuzzy PID control algorithm combining a fuzzy algorithm with traditional PID control was proposed for attitude control during FS-D-ROV floating operation. The algorithm was verified through Matlab/Simulink simulation and experiments. During the bow-turning experiment, the steady state error of the FS-D-ROV is maintained within 2% after stabilization. The results demonstrate that, compared with traditional PID control, the fuzzy PID control reduces overshoot, shortens response time, and effectively improves the motion stability of the system during bow-turning control. The research findings can provide strong technical support for practical engineering applications.
-
Key words:
- underwater dredging robot /
- plankton /
- fuzzy PID /
- attitude control
-
表 1 模糊规则表
Table 1. Fuzzy rule table
ΔKp/ΔKi/ΔKd ec NB NM NS ZE PS PM PB e NB PB/NB/PB PB/NB/PS PM/NM/NB PM/NM/NB PS/NS/NB ZE/ZE/NM ZE/ZE/NM NM PB/NB/PS PB/NB/NS PM/NM/PB PS/NS/NM PS/NS/NM ZE/ZE/NS NS/ZE/ZE NS PM/NB/ZE PM/NM/NS PM/NS/NM PS/NS/NM ZE/ZE/NS NS/PS/NS NS/PS/ZE ZE PM/NM/ZE PM/NM/NS PS/NS/NS ZE/ZE/NS NS/PS/NS NM/PM/NS NM/PM/ZE PS PS/NM/ZE PS/NS/ZE ZE/ZE/ZE NS/ZE/ZE NS/PS/ZE NM/PM/ZE NM/PB/ZE PM PS/ZE/PB ZE/ZE/PS NS/NS/PS NM/PS/PS NM/PM/PS NM/PB/PS NB/PB/PB PB ZE/ZE/PB ZE/ZE/PM NM/PS/PM NM/PM/PM NM/PM/PS NB/PB/PS NB/PB/PB  下载: 导出CSV
-
[1] Liu N J, Cai Z H, Zhao J, et al. Predictor-based model reference adaptive roll and yaw control of a quad-tiltrotor UAV[J] . Chinese Journal of Aeronautics, 2020, 33(1): 282 − 295. doi: 10.1016/j.cja.2019.08.001 [2] Bo P, Tu X B, Wei Y, et al. Anti-disturbance depth control based on the robust L1 filter for under-actuated AUV with switched linear parameter varying dynamics[J] . Journal of Marine Science and Technology, 2023, 28(1):179 − 194. doi: 10.1007/s00773-022-00909-2 [3] 管志光, 吴昊, 王学林, 等. 基于模糊PID的小型水下机器人运动控制研究[J] . 火力与指挥控制, 2024, 49(10): 111 − 117. doi: 10.3969/j.issn.1002-0640.2024.10.015 [4] 牛亮, 党晓圆, 冯元, 等. 基于模糊RBF神经网络PID的AUV姿态控制研究[J] . 传感器与微系统, 2024, 43(10): 11 − 14. doi: 10.13873/J.1000-9787(2024)10-0011-04 [5] Zhu Z F, Liu Y J, He Y L, et al. Fuzzy PID control of the three-degree-of-freedom parallel mechanism based on genetic algorithm[J] . Applied Sciences, 2022, 12(21): 11128. doi: 10.3390/app122111128 [6] 冯业宁, 李体锦, 周围, 等. 基于Recurdyn的清淤机器人水下爬行运动学仿真[J] . 上海工程技术大学学报, 2024, 38(2): 171 − 178. [7] 梅满, 朱大奇, 甘文洋, 等. 基于模型预测控制的水下机器人轨迹跟踪[J] . 控制工程, 2019, 26(10): 1917−1924. [8] 朱大奇, 袁义丽, 邓志刚. 水下机器人参数辨识的量子粒子群算法[J] . 控制工程, 2015, 22(3): 531 − 537. doi: 10.14107/j.cnki.kzgc.121462 [9] Chen D W. Research on traffic flow prediction in the big data environment based on the improved RBF neural network[J] . IEEE Transactions on Industrial Informatics, 2017, 13(4): 2000 − 2008. doi: 10.1109/TII.2017.2682855 [10] 赵立柱, 苏东海, 左伟, 等. 基于粒子群模糊PID控制的风机盘车液压缸同步控制系统[J] . 机电工程, 2022, 39(7): 961 − 966. doi: 10.3969/j.issn.1001-4551.2022.07.013 [11] 葛安亮, 陈浩, 邵绪新, 等. 海参捕捞机器人运动控制系统的仿真研究[J] . 现代电子技术, 2024, 47(2): 147 − 154. doi: 10.16652/j.issn.1004-373x.2024.02.027 [12] 胡锦晖, 胡大斌, 肖剑波. 基于模糊理论的水下航行器运动控制及仿真研究[J] . 舰船科学技术, 2017, 39(12): 59 − 63. doi: 10.3404/j.issn.1672-7649.2017.12.013 [13] Greenfield S. Geometric defuzzification revisited[J] . Information Sciences, 2018, 466: 220 − 235. doi: 10.1016/j.ins.2018.07.019 -

 下载:

 点击查看大图
图(8) / 表(1)
计量
- 文章访问数: 11
- HTML全文浏览量: 5
- PDF下载量: 1
- 被引次数: 0
